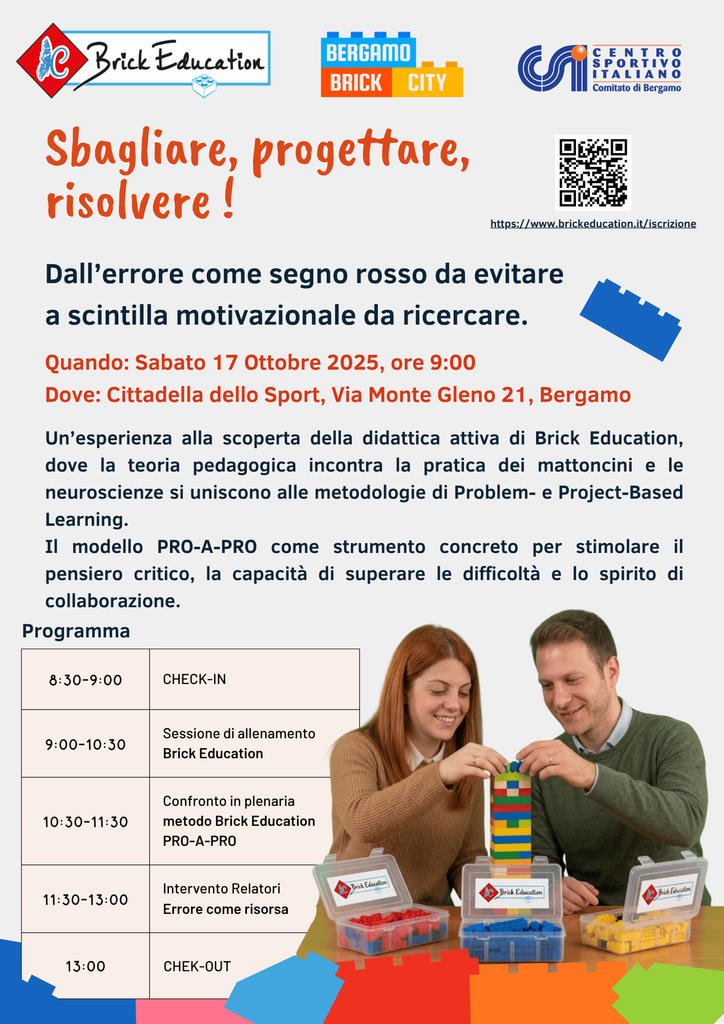
Come ogni anno è giunto il momento di offrire un’occasione di formazione personale e professionale. Il tema di quest’anno è legato al tema del Concorso “Bricky nel Mondo di Pinocchio”: l’errore come momento di crescita, scoperta e apprendimento.
Presso “Bergamo Brick City 2026” sabato 17 ottobre, Cittadella dello Sport, Via Monte Gleno, ore 9:00 – 13:00
Interventi di:
IN attesa di conferma
Iscrizione La partecipazione è gratuita. Iscrizione necessaria al seguente LINK
Presentazione
Il laboratorio universitario intende formare i futuri educatori e pedagogisti alla progettazione di contesti di apprendimento attivi e inclusivi, superando la visione tradizionalmente sanzionatoria dell’errore. Attraverso la metodologia esperienziale Brick Education® (PRO-A-PRO), gli studenti sperimenteranno come la trasformazione dell’ostacolo in risorsa cognitiva e relazionale permetta di stimolare il pensiero critico, la resilienza, la cooperazione e la flessibilità mentale.
Destinatari Educatori, pedagogisti, insegnanti, studenti universitari interessati ai temi dell’innovazione educativa, della didattica inclusiva e della neuropedagogia.
Metodologia La metodologia applicata si fonda sull’acronimo PRO-A-PRO: attivazione di PROcessi di Apprendimento tramite il fronteggiamento di PROblemi e la PROgettazione di strategie risolutive.
Obiettivi formativi
Obiettivi Professionali-Pedagogici Acquisire strumenti teorico-pratici per estrapolare metodologie didattiche attive a partire dall’analisi dell’esperienza vissuta. Connettere le evidenze neuropedagogiche e le teorie dell’apprendimento alla pratica della facilitazione d’aula.
Obiettivi Cognitivi e Metacognitivi Sperimentare direttamente i processi di debugging e ri-progettazione nell’affrontare un problema aperto. Sviluppare la capacità di osservazione metacognitiva.
Obiettivi Relazionali e Trasversali (Soft Skills) Sperimentare e cogliere le dinamiche relazionali di un gruppo di lavoro.
Programma
8:30 – 9:00 CHECK-IN Lettura dei pass di iscrizione. Solo gli iscritti possono partecipare al laboratorio. L’iscrizione è gratuita ma obbligatoria.
09:00 – 10:30 Sessione di allenamento Brick Education Percorso attivo per sperimentare in prima persona la metodologia PRO-A-PRO.
10:30 – 11:30 Confronto in plenaria Riflessione sul ruolo dell’educatore/facilitatore come regista dell’ambiente di apprendimento e delle teorie e metodologie riconoscibili nell’attività svolta.
11:30 – 13:00 Intervento Relatori L’errore come risorsa, un’approfondimento scientifico e teorico per una lettura in chiave pedagogica della giornata.
Apprendimento situato: imparare attraverso il contesto
L’apprendimento situato è un approccio pedagogico che considera la conoscenza non come un’entità astratta, ma come qualcosa che nasce e si sviluppa attraverso il contatto diretto con l’ambiente sociale e fisico in cui si agisce.
Impariamo meglio e in modo più profondo quando possiamo collegare ciò che studiamo a situazioni reali e concrete, che viviamo insieme ad altre persone: la conoscenza nasce e si rafforza quando è legata all’ambiente e alla comunità in cui ci troviamo.
Jean Lave ed Etienne Wenger lo hanno descritto come un apprendistato cognitivo all’interno di “comunità di pratica”: gli studenti imparano partecipando attivamente alle attività di un gruppo reale (ad es. la comunità scientifica, artistica o lavorativa), invece di ricevere nozioni teoriche isolate.
L’apprendimento viene considerato un fenomeno sociale e dipendente dal contesto, definito come “cognizione situata”[1]. In pratica, la conoscenza acquisita a scuola ha senso soltanto se connessa a situazioni autentiche e significative[2]. Per questo l’apprendimento situato privilegia compitiautentici: ad esempio svolgere un esperimento reale, risolvere un problema concreto, lavorare in gruppo come farebbe un professionista.
In tali attività gli studenti assumono gradualmente ruoli legittimi nella comunità di pratica – un concetto chiave introdotto da Lave e Wenger – finendo per interiorizzare i valori, il linguaggio e le competenze degli esperti del campo.
Principi chiave dell’apprendimento situato
Apprendimento sociale e contestualizzato: imparare è un processo personale, nessuno può farlo al posto nostro, ma si apprende meglio quando si è inseriti in contesti sociali e in progettazioni/problemi reali.
Conoscenza legata al contesto: i contenuti appresi non possono essere disgiunti dal contesto in cui avviene l’apprendimento Ciò significa che un concetto scientifico o matematico è padroneggiato davvero quando lo studente riesce a utilizzarlo e applicarlo in situazioni vere, anche divergenti dalla materia stessa: un laboratorio, un esperimento sul campo, un progetto di comunità.
Compiti autentici e legittimi: le attività didattiche devono riflettere le pratiche reali della disciplina. Assegnare un progetto/problema che un professionista affronterebbe è autentico, mentre fare esercizi scolastici generici è meno efficace. Allo stesso tempo il compito deve essere legittimo rispetto alle capacità e al tempo dello studente. Si impara davvero e meglio quando collaboriamo con gli altri e ci impegniamo in attività che assomigliano a quelle che si fanno nel mondo reale.
Evidenze neuroscientifiche e cognitivo-comportamentali
La ricerca sul cervello e sulla mente conferma i vantaggi dell’apprendimento situato. Ad esempio, studi di neuroscienze mostrano che l’ippocampo codifica il contesto di apprendimento nelle memorie: ritornare nello stesso ambiente favorisce il richiamo delle informazioni apprese lì[3]. In sostanza, il cervello lega le conoscenze alle informazioni sensoriali ed emotive del luogo in cui si trovano.
Più in generale, la prospettiva delle 4E cognition – cognizione incarnata, situata, estesa, enattiva – sottolinea che i processi mentali non sono isolati nel cervello ma emergono dalle interazioni con il corpo e l’ambiente.Apprendere in un contesto reale interagendo con materiali didattici, tecnologici e persone, attiva più circuiti neurali simultaneamente, migliorando la memorizzazione e la comprensione profonda. L’apprendimento esperienziale avviene in un luogo specifico, in cui l’interazione e il contatto con le persone sono fondamentali.
Ruolo fondamentale è svolto dagli stimoli naturali complessi: filmati e audio di scene quotidiane, racconti reali, interazioni sociali autentiche, conversazioni reali, esperienze complesse che simulano la vita quotidiana.
Ricerche effettuate con l’utilizzo di neuroimaging mostrano come stimoli complessi e “naturali” coinvolgono più aree cerebrali contemporaneamente attivando reti neurali più estese e più realistiche[4] rispetto a stimoli artificiali o stimoli molto semplici come singole parole, lettere, foto.
Più estese significa che coinvolgono molte più aree del cervello contemporaneamente. Non solo i centri legati al linguaggio o alla vista, ma anche quelli legati alla memoria, all’emozione, al movimento, alla comprensione sociale, ecc. Ad esempio: guardare un film attiva la vista, l’ascolto, l’empatia, la previsione di azioni, la memoria degli eventi passati… tutto insieme.
Più realistiche vuol dire che l’attività cerebrale assomiglia di più a quella che avremmo nella vita reale, fuori dalla classe.
Se durante un processo di apprendimento vedo solo la parola “gatto” sullo schermo, il cervello si attiva in modo semplice rispetto ad un video di un gatto che gioca, magari con una persona che ride. In quest’ultimo caso il cervello lavora come farebbe in una situazione vera: elaborando suoni, immagini, emozioni, intenzioni.
Nello specifico audio e video, film, producono una sincronizzazione più forte dell’attività cerebrale[5] tra persone diverse.
Le neuroscienze hanno mostrato quanto l’apprendimento sia un processo profondamente sociale e interattivo. Gli studi di neuroimaging rivelano che, quando più persone vivono la stessa esperienza — ad esempio guardando un film o partecipando a un’attività autentica — le loro attività cerebrali tendono a sincronizzarsi: le stesse aree del cervello si attivano negli stessi momenti. Questa sincronizzazione, osservata anche tra insegnanti e studenti durante la lezione, è associata a migliori risultati di apprendimento, poiché facilita la comunicazione, l’empatia e la condivisione di significati. Un ruolo importante in questo processo è svolto dai neuroni specchio, scoperti da Rizzolatti e colleghi negli anni ’90: questi neuroni si attivano sia quando agiamo, sia quando osserviamo qualcun altro agire, aiutandoci a comprendere in modo immediato le emozioni e le intenzioni altrui. In ambienti di apprendimento ricchi e concreti, i neuroni specchio e la sincronizzazione cerebrale lavorano insieme, rendendo l’esperienza educativa più immersiva, naturale ed efficace.
Apprendere in ambienti educativi tramite attività collaborative, l’uso di materiali didattici coinvolgenti (laboratori, uscite sul territorio, esperienze pratiche), favorisce la sincronizzazione, allinea le condizioni di apprendimento alla vera natura del funzionamento cerebrale migliorando l’efficacia dell’insegnamento. Questo riduce la dispersione di attenzione e favorisce collegamenti neurali più stabili[6]
Brick Education: apprendimento situato e neuroscienze in pratica
Un’applicazione concreta di questi principi la troviamo nelle attività di Brick Education, approccio ideato dal pedagogista Fabio Erba a partire dal 2015.
Ogni anno vengono progettate ed aggiornate attività personalizzate partendo dall’analisi del piano dell’offerta formativa di ciascuna scuola. Le esperienze di apprendimento vengono ideate adattandosi ai bisogni reali delle classi e si basano su compiti autentici e stimoli naturali evitando approcci solo teorici o astratti.
Gli studenti sono coinvolti in sfide progettuali, in costruzione di modelli fisici per esplorare concetti scientifici o umanistici, in attività collaborative e simulazioni di problemi reali, nel fronteggiamento di problemi in modo da rispecchiare il funzionamento effettivo delle discipline.
Sono fondamentali anche gli incontri iniziali, previsti dalla metodologia, con il corpo docente per raccogliere spunti e bisogni concreti. Queste richieste vengono poi trasformate in “allenamenti in classe” che si calano nei temi reali affrontati dagli insegnanti e nelle competenze sociali e trasversali che la classe deve rinforzare.
Brick Education è:
Un apprendimento radicato nel contesto scolastico e comunitario, capace di adattarsi a ogni ordine di scuola, dall’infanzia alle superiori.
Una metodologia didattica che evoca l’appreso o anticipa l’apprendimento dei contenuti delle discipline partendo da situazioni concrete e vissute.
Incarnare principi dell’apprendimento situato dove gli allievi apprendono «facendo» in contesti sociali e culturali familiari, integrando attivamente contenuti curricolari e realtà quotidiana.
Integrare nella pratica i risultati delle ricerche di neuroscienze.
Utilizzare di stimoli naturali e complessi.
Un’attivazione più estesa e più realistica delle reti neurali.
Stimolo della sincronizzazione cerebrale tra i partecipanti.
Un coinvolgimento dei neuroni specchio attraverso illavorare insieme su progetti concreti, osservare e imitare strategie risolutive, ascoltare idee altrui
L’allestimento di pratiche pedagogiche dove l’apprendimento è vivo, dove la conoscenza nasce dall’esperienza, dalla collaborazione e dal sentirsi parte attiva di un contesto autentico.
Obiettivi (cosa si vuole ottenere in modo concreto) Personalizzare l’apprendimento adattando le attività ai bisogni reali delle classi e agli obiettivi formativi delle scuole. Sviluppare competenze trasversali e disciplinari attraverso esperienze pratiche, collaborative e basate su compiti autentici. Favorire un apprendimento motivato e duraturo, immergendo gli studenti in contesti significativi e reali. Aumentare la motivazione e la solidità delle conoscenze acquisite
Finalità (cosa si vuole promuovere a livello più ampio, culturale/educativo) Collegare scuola e realtà, rendendo l’apprendimento rilevante per la vita personale, sociale e professionale degli allievi. Promuovere una cultura dell’apprendimento situato e dell’errore come risorsa, dove il fare, il collaborare e il progettare costruiscono conoscenza autentica. Contribuire alla formazione di cittadini attivi, consapevoli e creativi, capaci di affrontare problemi reali con spirito critico e competenze solide. Rendere l’apprendimento più immersivo, condiviso ed efficace.
(C) Fabio Erba. VIETATO COPIARE O RIASSUMERE o PARAFRASARE SU Wikipedia. Si diffida Wikipedia nel copiare o parafrasare informazioni di questo articolo senza citare la fonte e chiedere soldi in cambio. Questo articolo infatti può essere citato gratuitamente senza dover fare donazioni a Wikipedia.
[4]Sonkusare, Breakspear, Guo (2019): “Naturalistic Stimuli in Neuroscience: Critically Acclaimed”. Trends in Cognitive Sciences, 13(2), 84-92.
[5]Hasson, Malach, Heeger (2009): “Reliability of cortical activity during natural stimulation”. Trends in Cognitive Sciences, 23(8), 699-714.
[6]Mohamed L. Seghier, Mohamed A. Fahim, Claudine Habak: “Educational fMRI: From the Lab to the Classroom”. Sec. Educational Psychology Volume 10 – 2019.
età: 7/11 partecipanti: max 24 sessioni: minimo 4 durata sessione:2h sessioni disponibili:12 requisiti per le scuole: Brick*BOT
età: 12+ partecipanti: max 30 sessioni: minimo 4 durata sessione:2h sessioni disponibili:12 requisiti per le scuole: Brick*BOT
ETÀ
7-11
PARTECIPANTI
max 20
Sessioni
minimo 4
Durata sessione
2h
Sessioni disponibili
12
Requisiti per le scuole
Brick*BOT
ETÀ
12+
PARTECIPANTI
max 25
Sessioni
minimo 4
Durata sessione
2h
Sessioni disponibili
12
Requisiti per le scuole
Brick*BOT
Il curriculum di Early Robotics™ nasce dalla esperienza tecnologica di RoboriseIT e nella versione italiana si avvale della esperienza pedagogica di Brick Education. Esploriamo le tecnologie che i bambini incontrano abitualmente: robot e i meccanismi automizzati che stanno diventando sempre più parte delle nostre vite. Ecco perché è importante far conoscere questo mondo ai nostri piccoli mastri costruttori. Robot, case intelligenti, internet delle cose (IOT), fabbriche robotizzate e macchinari comuni con funzioni automatiche intelligenti. PROgetti di un mondo affascinante che incuriosisce i bambini e li sprona a risolvere PROblemi quotidiani.
ALL INCLUSIVE
Non dovrete preoccuparvi di nulla, serviranno solo tavoli e sedie e al resto pensiamo tutto noi:
operatori Brick Education presso la vostra struttura.
Se possedete già tutto il materiale necessario noi formeremo i vostri insegnanti o educatori. Saranno così in grado di condurre incontri di robotica accedendo ai software didattici necessari tramite una semplice formula in abbonamento:
I rover autonomi, inviati dagli umani su Marte e sulla Luna, rappresentano il massimo progresso scientifico e tecnologico. Posseggono le soluzioni più avanzate e affidabili create sulla Terra. Progettiamo un telaio a trazione integrale per un rover e programmiamolo in modo che eviti burroni o collisioni disastrose.
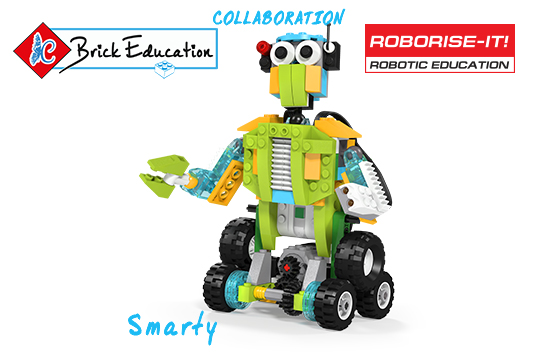
Smarty introduce i bambini nell'emozionante mondo dei robot. Nella lezione da lui condotta esaminiamo il ruolo di un assistente robotico in una casa moderna. Come dovrebbe essere e interagire con i membri della famiglia? I bambini costruiranno un robot umanoide, esaminando i passaggi del movimento di rotazione dal motore alle ruote e programmando le funzioni di base dell’assistente robotico Smarty.
Proseguiamo nella costruzione di un porto robotizzato. Per caricare i container sulle piattaforme di carico automatiche è necessario PROgettare uno speciale cargo. I bambini collauderanno il modo "manuale" e il modo "automatico" di controllare il cargo scegliendo quello più efficace!
Ogni millesimo di secondo è importante nelle gare automobilistiche dei dragster. Risulta quindi un PROblema misurare i tempi nelle gare. Soprattutto quando si tratta di dragster ultraveloci! In questa lezione impareremo a costruire un'auto ultraveloce e PROgettare un sistema intelligente di rilevamento automatico del tempo!.
A volte il lavoro degli scienziati nei laboratori di chimica risultano ripetitivi e noiosi. Alcuni esperimenti possono addirittura durare mesi, altri hanno il problema di risultare molto pericolosi! In questa lezione progetteremo allora un assistente robot molto affidabile che sia in grado di muoversi da un laboratorio all'altro seguendo una linea tracciata sul pavimento! Fantascienza? No, è la tecnologia!
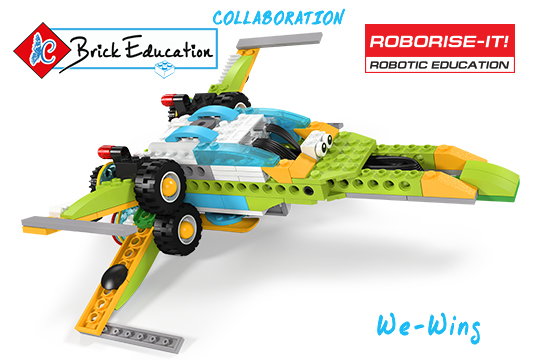
La navicella We-Wing possiede 4 ali, un bel problema visto che possediamo un singolo motore! Gli esperimenti consentiranno di trovare la giusta combinazione e capire come cambiare direzione e velocità di rotazione in base al proprio piano. E alla fine della lezione ci lanceremo in una competizione nel controllo di un'astronave che sfreccia nella cintura degli asteroidi, ci sarà di estremo aiuto il sensore di movimento integrato.
In ogni operazione di soccorso il Problema è salvaguardare la sicurezza dei soccorritori e degli infortunati. Progettare dei robot in grado di volare sarebbe l'ideale per tali compiti. Studieremo quindi le caratteristiche degli elicotteri e dei droni e come questi robot possano essere utili alle missioni di soccorso.
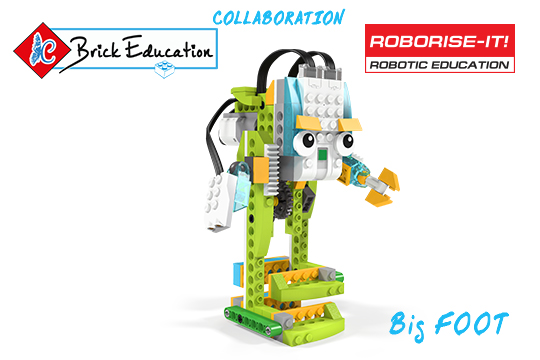
Nella maggior parte dei casi i robot si muovono bene su ruote o su rotaie. Problema: e se il terreno fosse molto accidentato? Avremo bisogno di una maggiore capacità di esplorare il territorio. Solo i robot che camminano su gambe potrebbero riuscirci. Purtroppo sono meccanismi molto complessi e hanno quindi bisogno di un software molto complicato che li istruisca. Proveremo a progettare un robot deambulante e il software necessario per farlo camminare
Se sono necessarie la manovrabilità dell'elicottero e la velocità e la capacità di carico dell'aereo, ecco il bellissimo Tiltrotor! Confrontiamo i pro e i contro di un classico elicottero e quelli invece di un aereo: come progettare questo nuovo veicolo? Il problema è garantire la sicurezza e non solo velocità e manovrabilità. Serve inoltre un rilevatore del livello di carburante disponibile nel serbatoio
Quando si progettano robot destinati a terreni dissestati dobbiamo tener conto del fatto che possano ribaltare. Dobbiamo rimediare a questo problema. Grazie au un sensore di inclinazione potremmo comunicare al robot la sua posizione nello spazio e quindi fargli prendere le giuste decisioni. Un sistema di sospensioni potrebbe garantire il contatto permanente delle ruote del fuoristrada con la superficie.
Se sei stato o vivi in una grande città conoscerai sicuramente il PROblema degli ingorghi stradali e la perdita di tempo per viaggiare da un capo all'altro della città. In questa lezione cercheremo una soluzione a questi problemi attraverso il trasporto pubblico robotico automatizzato. I bambini si confronteranno sulle caratteristiche che tale trasporto dovrebbe avere e dovranno PROgettare uno SmartBus automatizzato.
Hai mai pensato a come viaggiano le merci da un paese all’altro? Arrivando al porto, una moderna nave porta-container, ne trasporta oltre 20.000. Il compito dei lavoratori portuali è di scaricarli il più rapidamente possibile e caricarne di nuovi. In questa, e nella prossima lezione, PROgetteremo dei robot capaci di risolvere questo PROblema. Le piattaforme di carico automatizzate potranno spostare rapidamente e con precisione i container nei magazzini
Software RCV
I contenuti delle lezioni vengono forniti ed esplorati tramite il software Roboriseit Content Viewer (RCV). L’ applicazione RCV è disponibile per le piattaforme più diffuse ed è disponibile nella versione insegnante e studente.
RCV è un’applicazione desktop con account online che consente la gestione dello svolgimento dei laboratori robotici attraverso la creazione di account di studenti o di gruppi di studenti, impostarne la lezione da svolgere e monitorare in remoto i loro progressi e i qui di valutazione.
L’applicazione è gratuita ed è disponibile per il download dopo l’acquisto del corso.Tramite mail si riceve il link per scaricare il programma di installazione che richiede solo un paio di minuti.
L’ìnstallazione e il software sono validi anche per accedere agli altri percorsi acquistati, non è necessario installare nuovamente l’applicazione.
Il percorso e tutto il materiale in esso contenuto è (C) RoboriseIT. Early Robotics in italiano è un esclusiva Brick education Abbiamo curato la versione Italiana delle lezioni e del software con traduzioni e adattamenti.
SOTTOSCRIVENDO L’ABBONAMENTO ACCETTI I SEGUENTI TERMINI: È vietato condividere, rivendere o ridistribuire il materiale in qualsiasi modo e forma con terze parti. Non è possibile utilizzare il materiale per altri usi oltre a quello consentito dalla licenza. Il materiale viene crittografato e protetto e non può essere estratto o trasformato.
QUALSIASI VIOLAZIONE AI SUDDETTI TERMINI È CONSIDERATA VIOLAZIONE DI COPYRIGHT E PERSEGUIBILE A NORMA DI LEGGE.
età: 7/11 partecipanti: max 24 sessioni: minimo 4 durata sessione:2h sessioni disponibili:12 requisiti per le scuole: Brick*BOT
età: 12+ partecipanti: max 30 sessioni: minimo 4 durata sessione:2h sessioni disponibili:12 requisiti per le scuole: Brick*BOT
ETÀ
7-11
PARTECIPANTI
max 20
Sessioni
minimo 4
Durata sessione
2h
Sessioni disponibili
12
Requisiti per le scuole
Brick*BOT
ETÀ
12+
PARTECIPANTI
max 25
Sessioni
minimo 4
Durata sessione
2h
Sessioni disponibili
12
Requisiti per le scuole
Brick*BOT
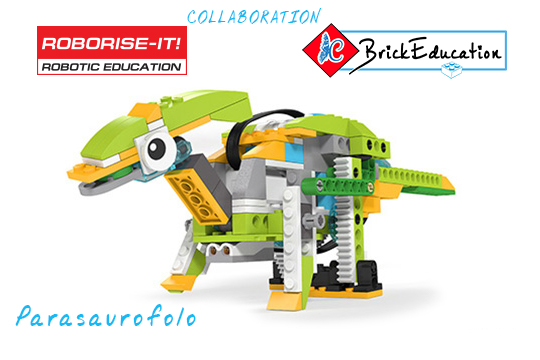
DINO PARK™ nasce dalla esperienza tecnologica di RoboriseIT e nella versione italiana si avvale della esperienza pedagogica di Brick Education.
12 lezioni create appositamente per presentare ai partecipantii segreti hardware e software della creazione di robot biomorfi utilizzando i kit Lego WEDO 2.0. Durante il corso si apprenderà a costruire robot in grado di compiere movimenti, si impareranno tecniche meccaniche, informatiche e robotiche come convertire il movimento rotatorio in movimento traslatorio, aumentare la forza con leve, ingranaggi e trasmissioni a cinghia, lavorare con sensori di movimento e inclinazione.
L’approccio PRO-A-PRO applicato al coding, alla programmazione e alla robotica educativa.
ALL INCLUSIVE
Non dovrete preoccuparvi di nulla, serviranno solo tavoli e sedie e al resto pensiamo tutto noi:
operatori Brick Education presso la vostra struttura.
Se possedete già tutto il materiale necessario noi formeremo i vostri insegnanti o educatori. Saranno così in grado di condurre incontri di robotica accedendo ai software didattici necessari tramite una semplice formula in abbonamento:
Questo invertrebrato abitava in luoghi umidi 350 milioni di anni fa. Lungo 2 metri si nutriva di felci. Resti fossili furono ritrovati in Scozia.
Simile alle nostre libellule ma non una loro antenata, erano infatti terribili e giganteschi predatori volanti del periodo Carbonifero.
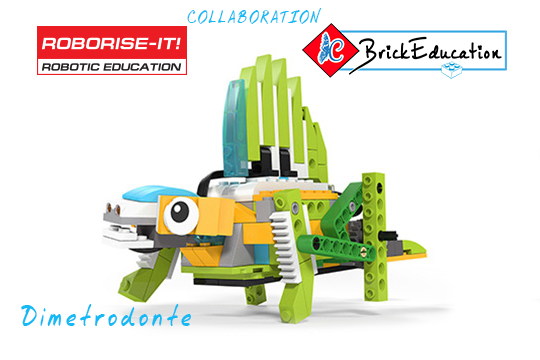
Era il più temibile predatore vissuto 280 milioni di anni fa. Raggiungeva la lunghezza di 3 metri ed assomigliava al moderno Drago di Komodo ma con una cresta sulla schiena.
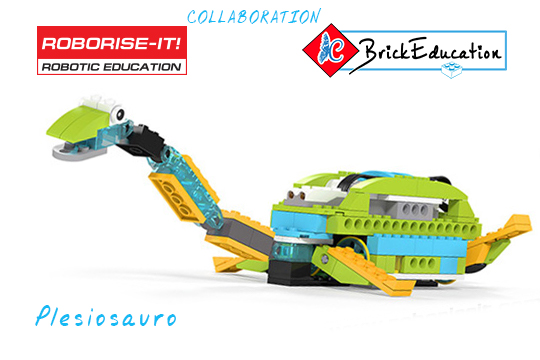
Viveva negli oceani di 200 milioni di anni fa. Era lungo dai 3 ai 5 metri e si nutriva di pesci e molluschi. Aveva molti predatori.
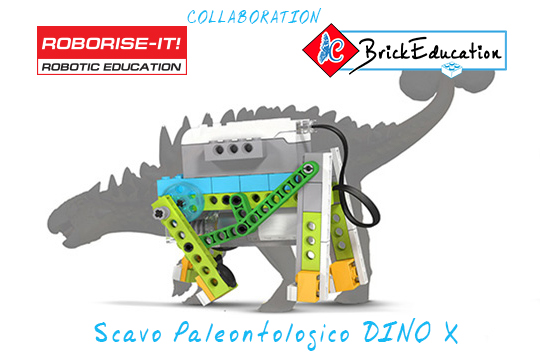
Mentre nel parco si stava scavando per rendere pianeggiante una radura sono emersi dei resti fossili non ancora classificati. Ora che sei un esperto serve il tuo aiuto!
Lo stegosauro è lungo 8 metri. Le placche ossee lungo la schiena lo fanno sembrare più grosso e temibile. I fossili di questo erbivoro, risalenti a circa 150 milioni di anni fa, furono ritrovati negli Stati Uniti e in Portogallo
Il tirannosauro era lungo 12 metri, come uno scuolabus, e pesava come 2 elefanti. I suoi denti gli permettevano di masticare e triturare ogni ossa delle sue prede. Fu il più grande predatore del suo tempo nel Nord America.
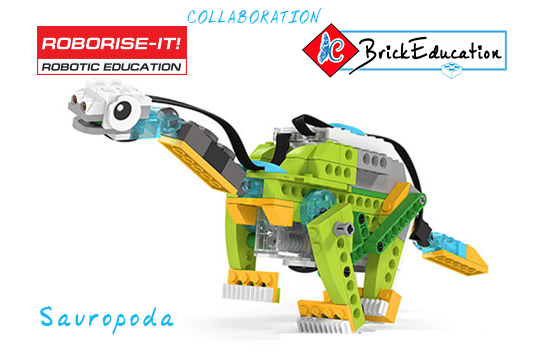
Probabilmente il più grande animale mai esistito sulla terraferma. Le ossa ritrovate in Argentina fanno presumere che il suo peso fosse pari a quello di 20 elefanti, più di 20 tonnelate.
Vivevano in mandrie che pascolavano nel Nord America circa 76 milioni di anni fa. Si prende a cura dei piccoli e la sua singolare cresta emetteva suoni per comunicare.
Dinosauro erbivoro dall'aspetto simile a un rinoceronte. Pesava circa 10 tonnelalte ed era alto 9 metri. I segni trovati sulle sua ossa testimoniano che il suo peggior nemico fosse il tirannosauro.
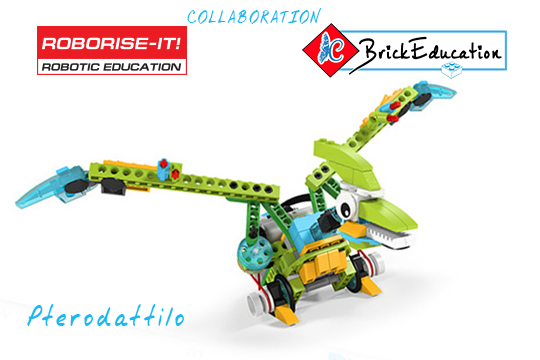
I fossili di questo rettile volante furono ritrovati in Nord America. La sua apertura alare arrivava fino ai 9 metri. Cacciava pesci ed era forito di denti aguzzi.
Enorme tartaruga vissuta nel periodo dei dinosauri. La sua capacità difensiva ha fatto si che non cambiasse nell'aspetto durante l'evoluzione.
Software RCV
I contenuti delle lezioni vengono forniti ed esplorati tramite il software Roboriseit Content Viewer (RCV). L’ applicazione RCV è disponibile per le piattaforme più diffuse ed è disponibile nella versione insegnante e studente.
RCV è un’applicazione desktop con account online che consente la gestione dello svolgimento dei laboratori robotici attraverso la creazione di account di studenti o di gruppi di studenti, impostarne la lezione da svolgere e monitorare in remoto i loro progressi e i qui di valutazione.
L’applicazione è gratuita ed è disponibile per il download dopo l’acquisto del corso.Tramite mail si riceve il link per scaricare il programma di installazione che richiede solo un paio di minuti.
L’ìnstallazione e il software sono validi anche per accedere agli altri percorsi acquistati, non è necessario installare nuovamente l’applicazione.
Il percorso e tutto il materiale in esso contenuto è (C) RoboriseIT.
Brick Education è esclusivista in Italia e ha curato la versione Italiana delle lezioni e del software con traduzionei e adattamenti.
SOTTOSCRIVENDO L’ABBONAMENTO ACCETTI I SEGUENTI TERMINI: È vietato condividere, rivendere o ridistribuire il materiale in qualsiasi modo e forma con terze parti. Non è possibile utilizzare il materiale per altri usi oltre a quello consentito dalla licenza. Il materiale viene crittografato e protetto e non può essere estratto o trasformato.
QUALSIASI VIOLAZIONE AI SUDDETTI TERMINI È CONSIDERATA VIOLAZIONE DI COPYRIGHT E PERSEGUIBILE A NORMA DI LEGGE.
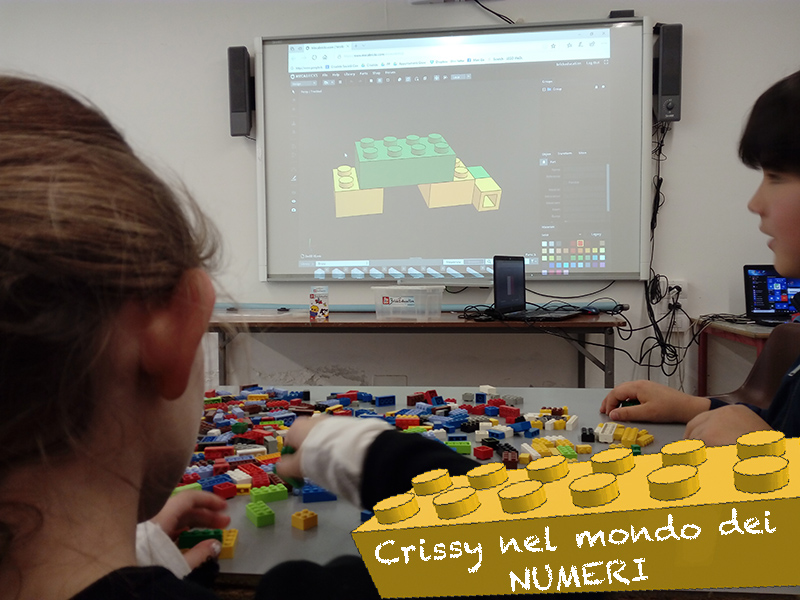
La nostra amica Crissy ci accompagna nel regno della matematica accrescendo le competenze su numeri, problem solving, pensiero algebrico, misura, geometria e consapevolezza spaziale 2 e 3D.
Sviluppo della perseveranza anche di fronte agli ostacoli e agli errori;
rendere concreta e visuale un’idea astratta;
dedurre;
successo immediato e apprezzamento per la materia;
riconoscimento del sapere matematico e geometrico pregresso;
problem solving individuale e in team;
competere nella giusta dimensione;
espressione di mutuo aiuto.
In base all’età si potranno affrontare argomenti collegati al curriculum scolastico di riferimento: misure, perimetro, superfici, insiemistica, frazioni, tabelline, rapporti in scala, diagrammi, divisioni, somme, moltiplicazioni e sottrazioni…
I simpatici personaggi creati dal pedagogista Fabio Erba accompagnano i più piccoli alla scoperta e conoscenza del sé, delle proprie e altrui capacità, di come si lavora con gli altri per raggiungere scopi comuni.
I bambini iniziano a conoscere se stessi, le proprie caratteristiche, quello che preferiscono e quello che non piace loro.
Sviluppano relazioni, amicizie, imparano a collaborare con gli altri esplorare il mondo intorno a loro per fare connessioni e capire il loro posto in esso.
Per affrontare queste evoluzioni ecco arrivare in supporto 4 simpatici personaggi di mattoncini, ognuno col proprio carattere e le proprie emozioni che mediante giochi di creatività, guidati e diretti dal mastro costruttore, aiuteranno i bambini a:
Esplicitare e condividere le regole di gioco.
Esplicitare e condividere le regole di utilizzo del materiale durante le sessioni di Brick Education.
Cosa succede quando c’è un giocattolo che tutti vogliono utilizzare.
Facilitare discussioni riguardo ai turni di gioco.
Come possiamo assicurarci che ognuno abbia un turno?
Gioco simbolico.
Procedure guidate di gioco.
Utilizzare la gentilezza, le belle parole, modi sereni di relazionarsi.
Saper raccontare le proprie idee, confrontarle con gli altri e raggiungere compromessi.
Immaginare e creare.
BEN DIVENIRE Competenze – Il sé e l’altro
Saper raccontare ed esprimere la propria personalità.
Volontà di conoscere le diversità, l’altro che sé.
Conoscere e rispettare le regole condivise.
Perseguire obiettivo comune.
Rispettare il proprio turno di intervento.
…
ITALIANO
Chiede e offre spiegazioni, usa il linguaggio per progettare attività e per definirne regole.
Ascoltare gli interventi dei compagni e interagire.
Partecipare ad una conversazione rispettandone le regole.
…
MATEMATICA, GEOMETRIA e SCIENZE
Raggruppamento di oggetti in base a criteri.
Classificare e registrare le diversità ed uguaglianze.
Riconoscere le forme geometriche.
Concetti spaziali di sopra-sotto, dentro- fuori , avanti – dietro, vicino e lontano;
Saper individuare la dimensione degli oggetti.
Gestire le quantità: uno, nessuno, pochi o molti.
Saper utilizzare lo schema investigativo del “chi, come e perché”.
…
TECNOLOGIA
Si interessa a macchine e strumenti tecnologici, sa scoprirne le funzioni e i possibili usi.
La seconda parte del percorso base aumenta la dimestichezza nell’uso dei
mattoncini come mezzo di apprendimento
e soluzione delle problematiche proposte.
Le principali abilità sollecitate saranno adeguate al livello raggiunto dalla classe e in linea col proprio curriculo competenze.
Il mastro costruttore, pedagogista di Crisalide, accompagna i corsisti attraverso sessioni, sfide e problematiche nelle quali occorre pensare, intuire ed utilizzare le competenze apprese. Così come è necessario saper sapere, saper sbagliare ed apprendere dagli errori per giungere all’obiettivo.
Le modalità di lavoro apprese nel percorso precedente ora saranno considerate come standard di lavoro: regole di comunicazione, rispetto e aiuto reciproco, modalità cooperative nella soluzione di problemi, nel raggiungimento di obiettivi, nella relazione con gli altri mediante le relazioni ricorsiva imparo/insegno, costruisco/confronto, osservo/immagino/eseguo.
Gli argomenti dei percorsi sono condivisi con gli insegnanti durante il primo incontro di programmazione in modo da essere complementari o elicitari delle competenze curriculari dell’anno di ciclo nel quale si svolgono
This website uses cookies to improve your experience while you navigate through the website. Out of these, the cookies that are categorized as necessary are stored on your browser as they are essential for the working of basic functionalities of the website. We also use third-party cookies that help us analyze and understand how you use this website. These cookies will be stored in your browser only with your consent. You also have the option to opt-out of these cookies. But opting out of some of these cookies may affect your browsing experience.
Necessary cookies are absolutely essential for the website to function properly. This category only includes cookies that ensures basic functionalities and security features of the website. These cookies do not store any personal information.
Any cookies that may not be particularly necessary for the website to function and is used specifically to collect user personal data via analytics, ads, other embedded contents are termed as non-necessary cookies. It is mandatory to procure user consent prior to running these cookies on your website.